Алгоритм программирования робота: от блок-схемы до работающей программы
Блог 100xbot · 25.09.2026 · обновлено 05.10.2026 · редакция 100xbot
Определение, базовые конструкции и одна задача, доведённая до программы: робот-собака идёт до препятствия, останавливается, поворачивает и идёт дальше.
Страница для преподавателей, студентов и инженеров, которым нужно объяснить или освоить программирование движения робота на примере. Сначала - короткое определение алгоритма и его свойств, как в курсе информатики. Затем одна задача проходит весь путь: словесный алгоритм, конечный автомат, программа на Python. Дальше - уровни программирования на моделях каталога, отладка на настоящем роботе-собаке, типичные ошибки и требования для технического задания на закупку.
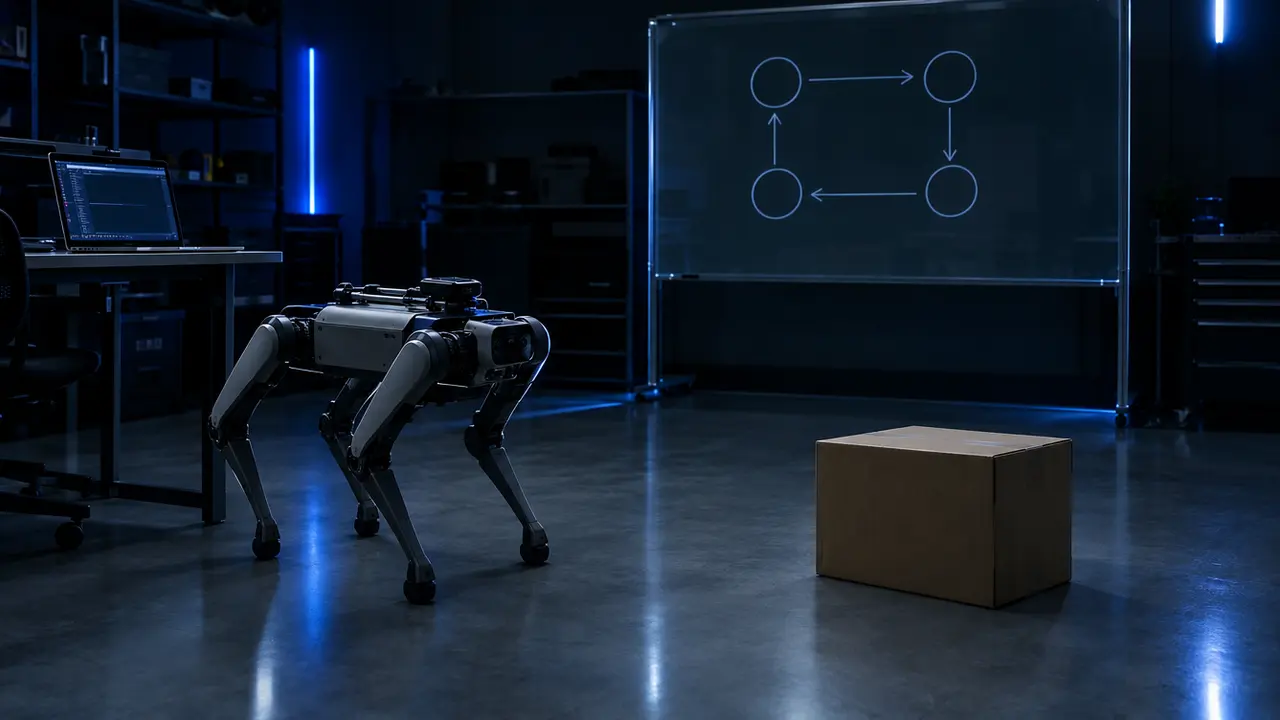
Что такое алгоритм в программировании простого робота
Алгоритм программирования робота - это конечная последовательность точных команд, которая приводит робота из начального состояния к цели: дойти до точки, объехать препятствие, взять предмет. Команды робота бывают двух видов: действия (идти, повернуть, остановиться) и проверки условий по датчикам (есть ли препятствие, достигнута ли точка).
Программа - тот же алгоритм, записанный на языке контроллера: блоками в графическом редакторе, командами SDK на Python или узлами ROS 2. Свойства алгоритма те же, что в учебнике:
- Дискретность: движение разбито на шаги, каждый шаг - одна команда или одна проверка
- Определённость: команда понимается однозначно - «вперёд со скоростью 0,3 м/с», а не «иди помедленнее»
- Конечность и результативность: цель достигается за конечное число шагов, поэтому у каждого ожидания есть предел по времени
- Массовость: алгоритм работает при разных исходных данных - в другой комнате, с другим расстоянием до стены
- Особенность робота: датчики шумят, пол скользит, поэтому результат каждого действия проверяют
Алгоритмические конструкции: примеры для робота
Программа робота собирается из конструкций в таблице ниже, а программирование движения сводится к циклу управления: опросить датчики, принять решение, выдать команду, повторить через фиксированный интервал.
| Конструкция | Что означает | Пример для робота |
|---|---|---|
| Следование | Команды идут одна за другой | Встать, пройти вперёд, лечь |
| Ветвление | Выбор действия по условию | Если до препятствия меньше 0,6 м - остановиться, иначе идти |
| Цикл | Повтор, пока верно условие | Пока впереди свободно - идти и опрашивать датчик |
| Подпрограмма | Именованный блок команд | «Повернуть на 90°» вызывается из разных мест программы |
| Параллельные процессы | Несколько задач одновременно | Один поток ведёт робота, второй следит за батареей и связью |
| Конечный автомат | Состояния и переходы между ними | «Иду», «стою», «поворачиваю», «авария» |
Задача: дойти до препятствия, остановиться, повернуть, продолжить
Сначала алгоритм записывают словами: так видно, какие команды и данные датчиков ему нужны.
- Шаг 1. Задать параметры: скорость 0,3 м/с, порог остановки 0,6 м, порог «путь свободен» 1,2 м, период цикла 0,05 с
- Шаг 2. Измерить расстояние до препятствия впереди
- Шаг 3. Если оно не меньше порога остановки - идти вперёд и вернуться к шагу 2
- Шаг 4. Иначе остановиться и выдержать паузу 0,5 с
- Шаг 5. Поворачивать на месте, пока расстояние не превысит порог «путь свободен»
- Шаг 6. Если поворот длится дольше 10 с - остановиться и сообщить об ошибке: робот в тупике
- Шаг 7. Вернуться к шагу 2; по истечении времени работы - остановиться
Тот же алгоритм как конечный автомат
Таблица переходов - это блок-схема в компактной записи: строки соответствуют блокам действий, условия - ромбам. Её проверяют до написания кода: у каждого состояния есть выход, у каждого ожидания - предел по времени.
Два порога вместо одного - это гистерезис: при одном пороге шум датчика заставляет робота то идти, то тормозить.
| Состояние | Условие перехода | Действие |
|---|---|---|
| ВПЕРЁД | Расстояние меньше 0,6 м - в ТОРМОЖЕНИЕ | Идти прямо, 0,3 м/с |
| ТОРМОЖЕНИЕ | Прошло 0,5 с - в ПОВОРОТ | Остановиться |
| ПОВОРОТ | Расстояние больше 1,2 м - во ВПЕРЁД; прошло 10 с - в АВАРИЮ | Вращаться на месте, 0,6 рад/с |
| АВАРИЯ | Переходов нет, выход из цикла | Остановиться, сообщить причину |
Программа на Python
Код запускается на обычном компьютере без робота: в класс Robot встроена простейшая симуляция стены впереди. Это учебный интерфейс из трёх методов - move(vx, wz), stop() и distance_ahead(). Он придуман для статьи и не является программным интерфейсом Unitree или другого производителя.
На настоящем роботе тела этих методов заменяют вызовами SDK конкретной модели: реальные имена функций, единицы измерения и способ получить расстояние берутся из документации производителя. Логика автомата не меняется. Блок finally выдаёт команду остановки при любом завершении программы, включая ошибку.
import math
import time
from enum import Enum, auto

SPEED = 0.3          # м/с - малая скорость для отладки
TURN_RATE = 0.6      # рад/с - скорость поворота на месте
STOP_DIST = 0.6      # м - ближе этого останавливаемся
CLEAR_DIST = 1.2     # м - дальше этого путь свободен
PAUSE = 0.5          # с - пауза после остановки
TURN_TIMEOUT = 10.0  # с - дольше не поворачиваем
PERIOD = 0.05        # с - шаг цикла управления


class Robot:
    """Учебный интерфейс с простейшей симуляцией вместо железа.
    На реальном роботе тела методов заменяют вызовами SDK модели."""

    def __init__(self):
        self._gap = 2.0      # расстояние до стены впереди, м
        self._turned = 0.0   # накопленный угол поворота, рад
        self._vx = 0.0
        self._wz = 0.0

    def move(self, vx, wz):
        """Задать скорость: vx - вперёд, м/с; wz - поворот, рад/с."""
        self._vx, self._wz = vx, wz

    def stop(self):
        self.move(0.0, 0.0)

    def distance_ahead(self):
        """Расстояние до препятствия впереди, м."""
        # Симуляция: каждый опрос сдвигает модель мира на один шаг.
        self._gap -= self._vx * PERIOD
        self._turned += abs(self._wz) * PERIOD
        if self._turned >= math.pi / 2:  # повернули на 90° - впереди свободно
            self._gap, self._turned = 2.0, 0.0
        return self._gap


class State(Enum):
    FORWARD = auto()
    BRAKE = auto()
    TURN = auto()
    FAULT = auto()


def run(robot, duration=30.0):
    state = State.FORWARD
    entered = time.monotonic()           # момент входа в текущее состояние
    t_end = entered + duration
    try:
        while time.monotonic() < t_end and state is not State.FAULT:
            now = time.monotonic()
            dist = robot.distance_ahead()
            new_state = state

            if state is State.FORWARD:
                if dist < STOP_DIST:
                    new_state = State.BRAKE
                else:
                    robot.move(SPEED, 0.0)
            elif state is State.BRAKE:
                robot.stop()
                if now - entered >= PAUSE:
                    new_state = State.TURN
            elif state is State.TURN:
                if dist > CLEAR_DIST:
                    new_state = State.FORWARD
                elif now - entered > TURN_TIMEOUT:
                    new_state = State.FAULT
                else:
                    robot.move(0.0, TURN_RATE)

            if new_state is not state:
                print(f"{now:8.2f} с  {state.name} -> {new_state.name}  dist={dist:.2f} м")
                state, entered = new_state, now
            time.sleep(PERIOD)
    finally:
        robot.stop()  # выполняется при любом выходе, включая Ctrl+C
    return state


if __name__ == "__main__":
    result = run(Robot())
    print("Завершено, последнее состояние:", result.name)
Уровни программирования и модели каталога
Наш пример - высокоуровневые команды SDK, вторая строка таблицы: программа задаёт скорость корпуса, а походку и равновесие держит штатный контроллер робота.
| Уровень | Что пишет программист | Модели каталога |
|---|---|---|
| Графический редактор | Цепочку готовых блоков, без кода | Go2 EDU, Go2 EDU U2 - в приложении; BUMI EDU Pro - редактор сценариев |
| Высокоуровневые команды SDK | Скорость корпуса, готовые движения, чтение датчиков | Go2 EDU, Go2 EDU U2, BUMI EDU Pro; PiPER - Python SDK руки |
| Низкоуровневое управление суставами | Команды отдельным приводам, свой регулятор или обученную политику | Go2 EDU, Go2 EDU U2 - низкий уровень SDK; BUMI EDU Pro - доступ к суставам; PiPER - по CAN |
| ROS 2 | Узлы и топики, пакеты навигации и планирования | Все четыре; у PiPER также ROS 1, URDF и MoveIt |
Go2: что работает без программирования, а что требует кода
В каталоге обе конфигурации Go2 учебные: Go2 EDU - от 1 190 000 ₽, Go2 EDU U2 - от 1 790 000 ₽. EDU-версия получает вычислитель Jetson Orin и полный SDK с низкоуровневым доступом.
- Без программирования: управление с пульта и из приложения, сценарии из блоков в графическом редакторе. Есть ли в нём условия по датчикам, смотрите в документации производителя
- Задача с порогами и таймаутом - уже программирование: всё сверх графического редактора пишется кодом
- Команды движения, данные лидара и камер - через SDK на Python или C++ и ROS 2
- Свои походки и обученные политики - низкий уровень SDK, управление суставами
- Нейросети на борту: Go2 EDU - Jetson Orin Nano, 40 TOPS; Go2 EDU U2 - Jetson Orin NX, 100 TOPS (состав U2-конфигурации подтверждается при заказе)
Чек-лист отладки алгоритма на реальном роботе
- Прогоните логику без железа: в симуляции или с заглушкой, как в примере
- Первый запуск - на подвесе или подставке: лапы не касаются пола
- Начинайте с малой скорости на свободной площадке, без людей в зоне движения
- Аварийная остановка - у оператора с пультом, который не занят ноутбуком
- У каждого ожидания есть таймаут, у каждой команды - проверка результата
- При потере связи или данных датчика робот останавливается сам
- Ведите журнал: время, состояние автомата, показания датчика, выданная команда
- Меняйте один параметр за запуск
- Проверяйте отказы намеренно: закройте датчик, поставьте робота в угол, отключите Wi-Fi
Типичные ошибки новичков
- Движение по времени вместо обратной связи: «идти 3 секунды» даёт разный путь на ковре и на плитке
- Один порог без гистерезиса - робот дрожит на границе
- Долгая пауза внутри цикла: пока программа спит, робот не видит датчики
- Нет остановки при выходе: программа упала, а робот может продолжить последнюю команду
- Путаница в единицах и знаках: градусы вместо радиан, поворот не в ту сторону
- Слепая вера датчику: нет проверки на пропуск данных, нулевое или бесконечное расстояние
Ограничения примера
Пример учит структуре программы, а не автономной навигации: он не строит карту, не планирует маршрут и не отличает стену от человека. Дальномер «вперёд» - упрощение: на роботе-собаке расстояние получают из облака точек лидара или карты глубины, и этот код придётся написать или взять из примеров SDK. Задача «дойти до нужного кабинета» требует локализации и планировщика маршрута - это отдельная разработка.
Для закупки учебного робота
В техническом задании описывайте не марку, а уровни доступа: графическая среда программирования, SDK на Python и C++, поддержка ROS 2, низкоуровневое управление приводами, бортовой вычислитель, лидар.
Оплата - по счёту и договору поставки, возможны закупки по 44-ФЗ и 223-ФЗ. Складские позиции поставляются за 1-2 недели, под заказ - за 6-10 недель с учётом логистики и таможни; точный срок фиксируется в договоре. При поставке передаём договор, спецификацию, счёт, УПД, паспорт изделия и инструкцию на русском языке. Гарантия производителя - 12 месяцев.
Модели каталога для курса программирования
- Unitree Go2 EDU - Робот-собака для разработчиков: 4D-лидар, Jetson Orin, открытый SDK, скорость до 5 м/с. Цена от 1 190 000 ₽.
- Unitree Go2 EDU U2 - Старшая конфигурация Go2 EDU: Jetson Orin NX 100 TOPS, лидар L1 и камера глубины RealSense D435i. Цена от 1 790 000 ₽.
- Noetix BUMI EDU Pro - Компактный гуманоид 94 см с NVIDIA Jetson Orin и открытым SDK для вузов и лабораторий. Цена от 790 000 ₽.
- AgileX PiPER - Лёгкий 6-осевой манипулятор для лабораторий embodied AI: нагрузка 1,5 кг, радиус 626 мм, управление по CAN, ROS 1/2 и Python. Цена от 460 000 ₽.
Вопросы и ответы
Что такое алгоритм в программировании простого робота?
Конечная последовательность однозначных команд и проверок по датчикам, которая приводит робота к цели. Пример: идти вперёд, пока до стены больше 0,6 м, затем остановиться и повернуть.
На каком языке программируют робота-собаку?
Простые сценарии собирают из блоков в графическом редакторе приложения. Остальное пишут на Python или C++ через SDK и ROS 2: у Go2 EDU открыты оба уровня SDK.
Можно ли запустить код из статьи на Unitree Go2?
Логику - да, интерфейс - нет: класс Robot в примере учебный. Три его метода нужно реализовать через SDK модели: команду скорости, остановку и расчёт расстояния по данным лидара.
Чем блок-схема отличается от конечного автомата?
Блок-схема показывает порядок действий, автомат - состояния и условия перехода. Для робота, который постоянно реагирует на датчики, автомат удобнее: поведение умещается в таблицу.
Какой робот из каталога подойдёт для курса программирования?
Для движения и навигации - Go2 EDU от 1 190 000 ₽, для манипуляции - PiPER от 460 000 ₽, для гуманоидной тематики - BUMI EDU Pro от 790 000 ₽. Все три поддерживают Python и ROS 2.
Смотрите также
- Программирование роботов: языки, среды и способы
- Роботы с поддержкой ROS 2 для разработки и обучения
- Роботы-собаки для вузов, лабораторий и инспекции
- Образовательные и учебные роботы для вузов, колледжей и лабораторий
- Шаблон ТЗ на закупку учебного робота по 44-ФЗ
- ROS 2: с чего начать разработчику и лаборатории
+7 926 443-41-73 · info@100xbot.ru
Горчаков Григорий Григорьевич, индивидуальный предприниматель · ИНН 501306632267 · ОГРНИП 311504014600060 · 119234, г. Москва, Раменский бульвар, д. 1, кластер «Ломоносов». Оплата по счёту и договору.
Каталог · Решения · Блог · О компании · Доставка и оплата · Контакты · Политика обработки персональных данных · Согласие