Роботы с поддержкой ROS 2 для разработки и обучения
Обновлено 05.10.2026
Коротко. ROS 2 в каталоге заявлен у шести моделей: AgileX PiPER от 460 000 ₽, Noetix BUMI EDU Pro от 790 000 ₽, Unitree Go2 EDU от 1 190 000 ₽, Go2 EDU U2 от 1 790 000 ₽, AgileX COBOT Magic от 6 390 000 ₽ и Unitree H2 EDU от 6 900 000 ₽. Для навигации и SLAM с Nav2 подходит Go2 EDU с 4D-лидаром, для MoveIt 2 и Gazebo - PiPER. Дистрибутив, Humble или Jazzy, выбирают под пакеты производителя.
Шесть моделей каталога с заявленной поддержкой ROS 2: что каждая даёт разработчику, какой стек под какую задачу, какой дистрибутив ставить и как пройти первый запуск.
Модели и цены
| Модель | Цена | Срок под заказ |
|---|---|---|
| Unitree Go2 EDU | от 1 190 000 ₽ | 6-10 недель |
| Unitree Go2 EDU U2 | от 1 790 000 ₽ | 6-10 недель |
| AgileX PiPER | от 460 000 ₽ | 6-10 недель |
| Noetix BUMI EDU Pro | от 790 000 ₽ | 4-8 недель |
| AgileX COBOT Magic | от 6 390 000 ₽ | 6-10 недель |
Цены на 27.09.2026 за базовую комплектацию. Складские позиции - 1-2 недели. Точная цена и срок - в коммерческом предложении.
Страница для инженеров, преподавателей и научных групп, которым нужен робот под ROS 2 (в поиске часто пишут слитно - ROS2), а не обзор самой системы. ROS 2 - набор библиотек и соглашений, в котором робот собирается из узлов, обменивающихся сообщениями. От платформы при этом требуется три вещи: пакеты или SDK производителя под ROS 2, датчики, данные которых доступны в топиках, и вычислитель, на котором запускаются свои узлы. Ниже - какие модели это дают, сколько они стоят и где проходят границы возможностей.
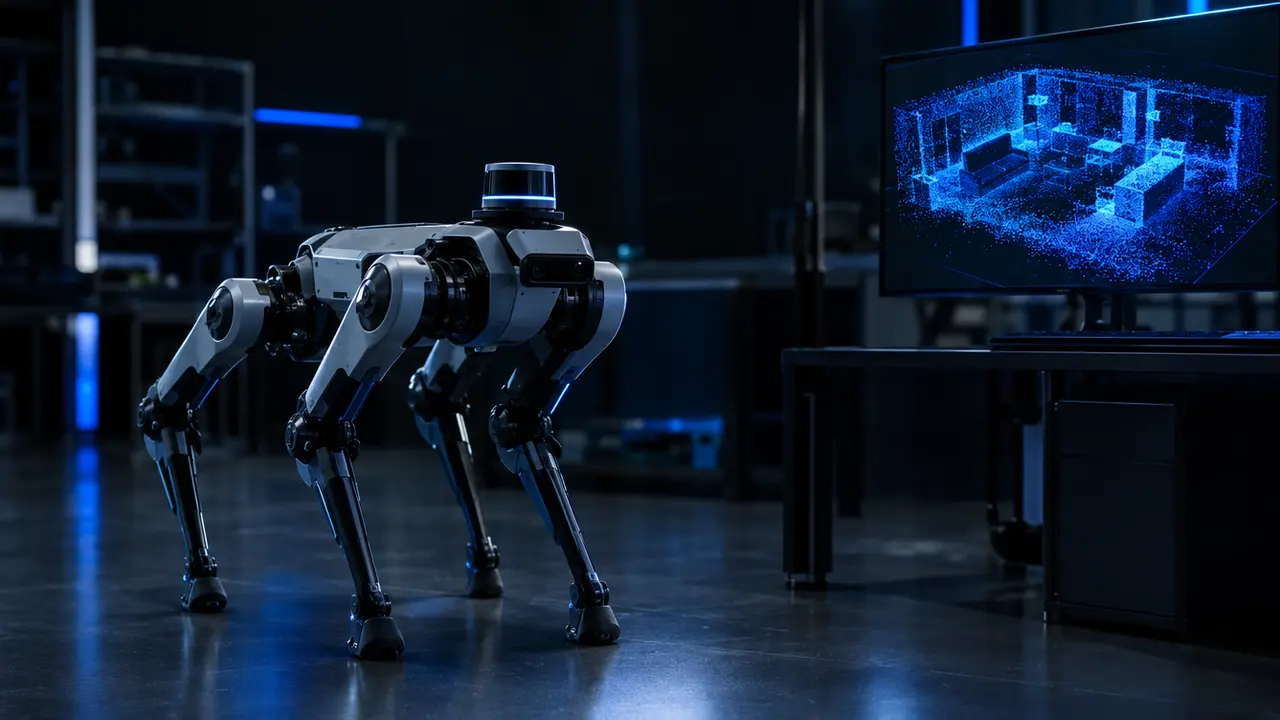
ROS 2 роботы в каталоге: что дают и сколько стоят
В таблице только то, что заявлено в характеристиках моделей. У AgiBot A3 Ultra EDU поддержка ROS 2 в каталоге не указана, поэтому в список он не включён: у него есть SDK и вторичная разработка, а программные интерфейсы подтверждаются при заказе.
| Модель | Что даёт для ROS 2 | Сенсоры | Цена от |
|---|---|---|---|
| AgileX PiPER | Пакеты ROS 1 и ROS 2, Python SDK, модель URDF, MoveIt, симуляция в Gazebo | Камер в комплекте нет, связь по CAN через адаптер USB-CAN | от 460 000 ₽ |
| Noetix BUMI EDU Pro | Python SDK, ROS 2, доступ к телеметрии и суставам, Jetson Orin Nano Super | Структурированный свет, IMU, микрофоны | от 790 000 ₽ |
| Unitree Go2 EDU | SDK на Python и C++, ROS 2, высокий и низкий уровень, Jetson Orin Nano на 40 TOPS | 4D-лидар L1 360° × 90°, HD-камера, датчики усилия в стопах | от 1 190 000 ₽ |
| Unitree Go2 EDU U2 | SDK на Python и C++, ROS 2, полный доступ, Jetson Orin NX на 100 TOPS | Лидар L1, камера глубины RealSense D435i, опция Livox Mid-360 или Hesai XT16 | от 1 790 000 ₽ |
| AgileX COBOT Magic | ROS 1/2, телеоперация, пайплайны ACT и Diffusion Policy | Камера глубины Orbbec DaBai и две камеры на запястьях | от 6 390 000 ₽ |
| Unitree H2 EDU | SDK на Python и C++, ROS 2, полный доступ | 3D-лидар, бинокулярная камера, IMU | от 6 900 000 ₽ |
Задача - стек ROS 2 - модель
Готовые пакеты закрывают типовые задачи, но каждый настраивают под конкретного робота: габариты, датчики, системы координат.
| Задача | Стек ROS 2 | На какой модели |
|---|---|---|
| Построение карты, SLAM | slam_toolbox, tf2, RViz2 | Go2 EDU, Go2 EDU U2 |
| Автономная навигация | Nav2: локализация, планировщик пути, контроллер | Go2 EDU, Go2 EDU U2 |
| Манипуляция | MoveIt 2: планирование траектории руки | PiPER |
| Симуляция | Gazebo, RViz2, модель URDF | PiPER; у BUMI EDU Pro заявлена симуляция в Isaac Lab |
| Телеоперация и сбор данных | Драйверы рук и камер, запись топиков в ros2 bag | COBOT Magic, пара PiPER |
ROS 2 и лидар: что учесть для Nav2 и SLAM
Лидар в ROS 2 публикует либо плоский скан (sensor_msgs/LaserScan), либо облако точек (sensor_msgs/PointCloud2). На Go2 EDU стоит 4D-лидар L1 с полем 360° × 90°, то есть источник облака точек. Пакет slam_toolbox работает с плоским сканом, поэтому облако сначала сводят к срезу узлом pointcloud_to_laserscan либо берут SLAM, рассчитанный на трёхмерные данные.
Nav2 на выходе выдаёт команду скорости и планирует путь по плоской карте проходимости. Походкой он не управляет: шагающему роботу нужен узел-мост, который передаёт скорость штатному контроллеру ходьбы через SDK. В конфигурации Go2 EDU U2 доступны опции Livox Mid-360 и Hesai XT16; состав сенсоров этой конфигурации подтверждается при заказе.
ROS 2 и Gazebo: симуляция до железа
Сценарий сначала отлаживают в симуляторе: там ошибка в коде не стоит ремонта привода. Для PiPER производитель даёт пакеты с моделью URDF и симуляцией в Gazebo, так что траекторию из MoveIt можно проверить до подключения руки. С Humble обычно используют Gazebo Fortress, с Jazzy - Gazebo Harmonic. Gazebo Classic снят с поддержки, поэтому примеры под него проверяйте на совместимость. Симулятор не воспроизводит трение, люфты и задержки реального робота - после переноса на железо параметры подстраивают заново.
Какой дистрибутив ставить: ROS 2 Humble или Jazzy
Дистрибутив выбирают не по новизне, а по тому, под какой из них производитель выпускает пакеты и SDK для вашей модели. Это подтверждается при заказе, и только после этого стоит готовить рабочие станции.
На бортовом вычислителе версия Ubuntu задана образом производителя, на рабочем компьютере её выбираете вы - удобнее, когда они совпадают. Пакеты, собранные под разные дистрибутивы, в одном рабочем пространстве не смешивают. Если нужная версия не совпадает с системой компьютера, ROS 2 запускают в контейнере Docker.
| Дистрибутив | Ubuntu | Статус |
|---|---|---|
| Humble Hawksbill | 22.04 | LTS, выпуск 2022 года, поддержка до мая 2027 |
| Jazzy Jalisco | 24.04 | LTS, выпуск 2024 года, поддержка до мая 2029 |
Первый запуск: план из семи шагов
При поставке инженер настраивает робота под задачу и обучает команду, но рабочие станции стоит подготовить заранее.
- Шаг 1. Поставьте на рабочую станцию Ubuntu и ROS 2 выбранного дистрибутива, проверьте демо-узлы talker и listener
- Шаг 2. Пройдите базовые понятия в симуляции: turtlesim, затем модель робота в Gazebo и RViz2
- Шаг 3. Подключите робота к той же сети, что и компьютер, задайте одинаковый ROS_DOMAIN_ID на обеих сторонах
- Шаг 4. Соберите пакеты производителя в рабочем пространстве командой colcon build и запустите драйвер
- Шаг 5. Убедитесь, что данные идут: ros2 topic list, ros2 topic echo, облако точек и системы координат в RViz2
- Шаг 6. Отправьте первую команду движения на малой скорости: у манипулятора - пустая рабочая зона, у шагающего робота - свободная площадка и оператор с пультом
- Шаг 7. Запишите данные командой ros2 bag record и только потом переходите к Nav2 или MoveIt 2
Пример кода: узел rclpy публикует Twist в /cmd_vel
Минимальный узел на Python: три секунды публикует скорость 0,2 м/с вперёд, затем нулевую. Сообщение geometry_msgs/Twist в топике /cmd_vel - общепринятое соглашение для мобильных роботов в ROS 2, в этот же топик по умолчанию отдаёт команды Nav2.
Имя топика, тип сообщения и сам интерфейс у конкретного робота зависят от драйвера производителя. Команда может приниматься под другим именем или через вызов SDK, и тогда между /cmd_vel и роботом ставят узел-мост. Проверяйте пример сначала в симуляторе.
import rclpy
from rclpy.node import Node
from geometry_msgs.msg import Twist


class CmdVelPublisher(Node):
    """Минимальный узел: публикует команду скорости в топик /cmd_vel."""

    def __init__(self):
        super().__init__('cmd_vel_publisher')
        # Издатель сообщений Twist, глубина очереди - 10
        self.publisher = self.create_publisher(Twist, '/cmd_vel', 10)
        # Таймер вызывает on_timer каждые 0,1 с (10 Гц)
        self.timer = self.create_timer(0.1, self.on_timer)
        self.ticks = 0

    def on_timer(self):
        msg = Twist()  # в новом сообщении все скорости равны нулю
        if self.ticks < 30:
            # Первые 3 секунды едем вперёд
            msg.linear.x = 0.2   # линейная скорость, м/с
            msg.angular.z = 0.0  # угловая скорость, рад/с
        # После 3 секунд публикуется нулевая скорость - робот стоит
        self.publisher.publish(msg)
        self.ticks += 1


def main():
    rclpy.init()
    node = CmdVelPublisher()
    try:
        rclpy.spin(node)  # крутим узел, пока не нажмут Ctrl+C
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.try_shutdown()


if __name__ == '__main__':
    main()
Ограничения: чего ROS 2 не даёт сам по себе
- ROS 2 не делает робота автономным: это транспорт сообщений и набор пакетов, а карту, параметры Nav2, логику поведения и обработку сбоев настраивает и пишет команда
- Низкоуровневый доступ есть только у EDU-версий: у Go2 управление на уровне суставов открыто в EDU, у BUMI полный SDK - в EDU Pro, а BUMI Pro рассчитан на приложение и графический редактор
- ROS 2 не заменяет контроллер приводов: быстрые контуры управления суставами остаются в прошивке и SDK производителя, узлы ROS 2 работают уровнем выше
- У COBOT Magic заявлены ROS 1 и ROS 2: под какой из них собран конкретный пайплайн телеоперации и обучения, подтверждается при заказе
- Документация производителя по SDK - на английском, рабочая система - Ubuntu
Для закупки: как описать ROS 2 в техническом задании
В закупке по 44-ФЗ и 223-ФЗ требование формулируют через характеристики, без названия модели: «поддержка ROS 2: наличие», «программный интерфейс (SDK) с доступом к управлению движением и данным датчиков», «лидар с горизонтальным полем обзора 360°», «бортовой вычислитель производительностью не менее заданной». Примеры формулировок с диапазонами есть в бесплатном шаблоне ТЗ.
Оплата - по счёту и договору поставки, для обоснования цены даём коммерческое предложение. Складские позиции поставляются за 1-2 недели, под заказ - 6-10 недель с учётом логистики и таможни, Noetix BUMI - 4-8 недель; точный срок фиксируется в договоре. Гарантия производителя - 12 месяцев, сервис в Москве.
Роботы с ROS 2 в каталоге
- Unitree Go2 EDU - Робот-собака для разработчиков: 4D-лидар, Jetson Orin, открытый SDK, скорость до 5 м/с. Цена от 1 190 000 ₽.
- Unitree Go2 EDU U2 - Старшая конфигурация Go2 EDU: Jetson Orin NX 100 TOPS, лидар L1 и камера глубины RealSense D435i. Цена от 1 790 000 ₽.
- AgileX PiPER - Лёгкий 6-осевой манипулятор для лабораторий embodied AI: нагрузка 1,5 кг, радиус 626 мм, управление по CAN, ROS 1/2 и Python. Цена от 460 000 ₽.
- Noetix BUMI EDU Pro - Компактный гуманоид 94 см с NVIDIA Jetson Orin и открытым SDK для вузов и лабораторий. Цена от 790 000 ₽.
- AgileX COBOT Magic - Мобильный двурукий манипулятор для сбора данных и обучения ИИ (Mobile ALOHA) на базе AgileX Tracer. Цена от 6 390 000 ₽.
Вопросы и ответы
Какой робот с ROS 2 взять для учебного курса?
Для курса по манипуляции и MoveIt 2 - AgileX PiPER от 460 000 ₽. Для навигации, SLAM и Nav2 - Unitree Go2 EDU от 1 190 000 ₽ с 4D-лидаром и бортовым Jetson Orin Nano.
ROS 2 Humble или Jazzy - что выбрать?
Оба дистрибутива с длительной поддержкой: Humble под Ubuntu 22.04, Jazzy под Ubuntu 24.04. Ставьте тот, под который производитель выпускает пакеты для вашей модели; это подтверждается при заказе.
Есть ли ROS 2 у AgiBot A3 Ultra EDU?
В характеристиках каталога поддержка ROS 2 у этой модели не заявлена. EDU-версия даёт доступ к SDK и вторичной разработке, программные интерфейсы уточняются при заказе.
Работает ли Nav2 на роботе-собаке из коробки?
Нет. Nav2 нужно настроить: описать габариты робота, подключить данные лидара, подобрать параметры планировщика и связать команды скорости с контроллером ходьбы. В SDK Go2 EDU есть готовые примеры навигации - с них удобно начинать.
Нужен ли отдельный компьютер для ROS 2?
Да, рабочая станция с Ubuntu нужна для разработки, симуляции в Gazebo и визуализации в RViz2. На борту Go2 EDU стоит Jetson Orin Nano на 40 TOPS, у Go2 EDU U2 - Jetson Orin NX на 100 TOPS: на них запускают готовые узлы и модели.
Смотрите также
- ROS 2: с чего начать разработчику и лаборатории
- Программирование роботов: языки, среды и способы
- Образовательные и учебные роботы для вузов, колледжей и лабораторий
- Роботы-собаки для вузов, лабораторий и инспекции
- Лаборатория робототехники и embodied AI для вуза
- Шаблон ТЗ на закупку учебного робота по 44-ФЗ
- Unitree Go2: инструкция на русском
- Алгоритм программирования робота: от блок-схемы до работающей программы
+7 926 443-41-73 · info@100xbot.ru
Горчаков Григорий Григорьевич, индивидуальный предприниматель · ИНН 501306632267 · ОГРНИП 311504014600060 · 119234, г. Москва, Раменский бульвар, д. 1, кластер «Ломоносов». Оплата по счёту и договору.
Каталог · Решения · Блог · О компании · Доставка и оплата · Контакты · Политика обработки персональных данных · Согласие