Как обучают роботов: методы и сбор данных в лаборатории
Блог 100xbot · 21.09.2026 · обновлено 05.10.2026 · редакция 100xbot
Четыре метода обучения в одной таблице, пошаговый план сбора датасета, формула времени на запись эпизодов и варианты стенда по моделям каталога.
Статья для преподавателей, инженеров лабораторий и руководителей R&D, которые планируют учить робота манипуляции или ходьбе на собственных данных. Отвечаем на практический вопрос: что поставить в лаборатории, чтобы собирать демонстрации и обучать на них политику управления, сколько времени уйдёт на запись и что придётся докупить помимо робота. Методы описаны коротко, без формул машинного обучения. Стенды и цены - по моделям каталога: пара манипуляторов AgileX PiPER, двурукая платформа AgileX COBOT Magic, гуманоид Unitree H2 EDU с телеоперацией и компактный Noetix BUMI EDU Pro для обучения с подкреплением.
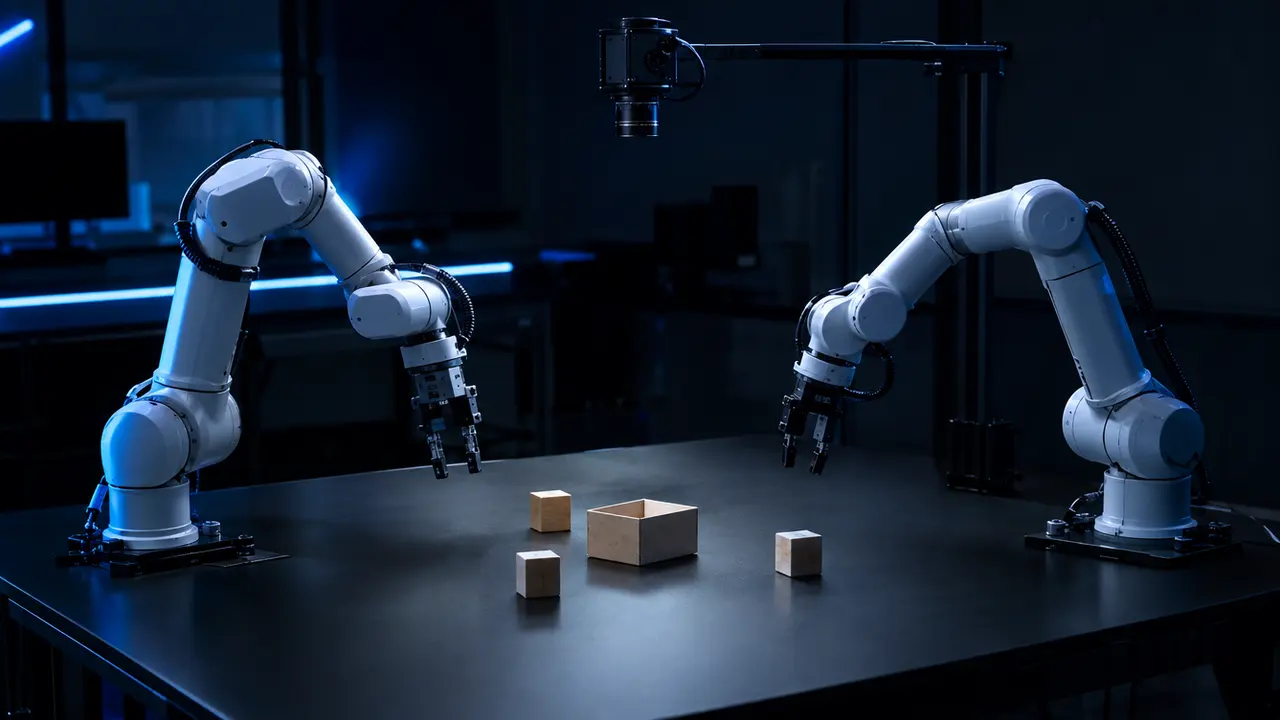
Методы обучения роботов: что нужно и когда применять
Робота либо учат в симуляции методом проб и наград, либо показывают ему задачу на реальном стенде. Для ходьбы и равновесия применяют первое, для манипуляции предметами - второе. Телеоперация - не отдельный метод обучения, а способ получить демонстрации.
| Метод | Что нужно | Когда применять |
|---|---|---|
| Обучение с подкреплением в симуляции | Модель робота в симуляторе, функция награды, GPU, низкоуровневый доступ к приводам | Ходьба, бег, равновесие, подъём после падения |
| Имитационное обучение: ACT, Diffusion Policy | Записанные демонстрации: кадры камер и положения суставов; GPU для обучения | Манипуляция, где награду трудно описать: взять, переложить, вставить, сложить |
| Телеоперация | Ведущее устройство: вторая рука той же кинематики, VR-контроллеры или экзоскелет; камеры; оператор | Сбор демонстраций для имитационного обучения и дообучения VLA-моделей |
| VLA-модели | Предобученная модель «изображение и текст - действие», свои демонстрации для дообучения, мощный GPU | Исследования обобщения на новые предметы и команды; пока не готовое решение для цеха |
ACT и Diffusion Policy: в чём разница для практика
ACT предсказывает сразу отрезок будущих действий, а не одно действие за шаг: так меньше накапливаются ошибки. Diffusion Policy строит последовательность действий постепенным уточнением из шума и лучше справляется с задачами, которые можно выполнить несколькими способами. Оба метода учатся на одних и тех же демонстрациях, поэтому выбор алгоритма можно отложить до момента, когда данные уже собраны.
Пошаговый план сбора датасета
- Постановка задачи. Одна операция с понятным началом, концом и критерием успеха: «кубик лежит в коробке», а не «робот убирает стол»
- Стенд. Жёстко закреплённые руки и стол, постоянный свет, набор предметов. Положение основания и камер отметьте на столе
- Камеры. Обзорная камера на сцену и камеры на запястьях; ракурсы при записи и при работе политики должны совпадать
- Телеоперация. Оператор тренируется до записи: первые неровные попытки в датасет не берут
- Запись эпизодов. Каждый эпизод - синхронные по времени кадры камер, положения суставов и команды. Между эпизодами меняйте положение предмета в пределах рабочей зоны
- Контроль качества. Просматривайте записи в тот же день: неудачные, оборванные и рассинхронизированные эпизоды удаляйте
- Обучение. Начните с части данных и базовой конфигурации ACT или Diffusion Policy, меняя по одному параметру за раз
- Проверка. Серия попыток на реальном стенде с подсчётом доли успешных; отдельно - на положениях предмета, которых не было в записи
Сколько времени займёт сбор: формула и пример
Чистое время записи: T = N × (t эпизода + t сброса), где N - число записываемых эпизодов, t эпизода - длительность одной демонстрации, t сброса - время вернуть сцену в исходное состояние.
Все числа ниже - допущения для расчёта, а не норма и не обещание результата. Допустим, нужно 200 годных эпизодов, запас на отбраковку - 20%, эпизод длится 30 секунд, сброс сцены - ещё 30 секунд.
- Записать нужно: 200 × 1,2 = 240 эпизодов
- Один цикл: 30 + 30 = 60 секунд
- Всего: 240 × 60 = 14 400 секунд
- В часах: 14 400 / 3600 = 4 часа чистой записи
Что не попадает в формулу
К чистому времени добавляются перерывы оператора, замена предметов и просмотр записей, поэтому в календаре на такую партию разумно отвести два-три дня. Сколько эпизодов нужно именно вашей задаче, заранее неизвестно: в публикациях по ACT и Diffusion Policy счёт идёт на десятки и сотни демонстраций на одну операцию. Надёжнее собрать первую партию, обучить политику, измерить долю успешных попыток и потом решать, нужна ли вторая.
Стенд для сбора данных: состав и цена от
Суммы - ориентир по ценам каталога, без доставки и обучения.
| Стенд | Состав по каталогу | Что добавить | Цена от |
|---|---|---|---|
| Пара AgileX PiPER | Две 6-осевые руки в режимах ведущая-ведомая, модули USB-CAN, блоки питания | Захват и устройство обучения, камеры, ПК с Ubuntu, стол | 2 × от 460 000 ₽ = от 920 000 ₽ |
| AgileX COBOT Magic | Две ведущие и две ведомые руки, три камеры, мобильная база Tracer; ROS 1/2, ACT, Diffusion Policy | Вычислитель для обучения; состав бортового ПК уточняем при заказе | от 6 390 000 ₽ |
| Unitree H2 EDU | Гуманоид 180 см, 31 степень свободы; телеоперация через VR-контроллеры и экзоскелетные устройства | Состав устройств телеоперации уточняем при заказе; площадка, вычислитель для обучения | от 6 900 000 ₽ |
| Noetix BUMI EDU Pro | Гуманоид 94 см, 21 степень свободы; примеры обучения с подкреплением, симуляция в Isaac Lab | Рабочая станция с GPU для симуляции | от 790 000 ₽ |
Какой стенд под какую задачу
Пара PiPER - вход для кафедры: те же руки производитель указывает в составе COBOT Magic, поэтому код записи и обучения пригодится при переходе на двурукий стенд. COBOT Magic берут, когда задача двурукая или нужна мобильная база: телеоперация по схеме Mobile ALOHA и сбор обучающих датасетов работают из коробки. H2 EDU нужен, если исследуется полноразмерный гуманоид. BUMI EDU Pro - платформа не для манипуляции, а для обучения с подкреплением ходьбы: рост 94 см и масса около 12 кг позволяют работать в аудитории без ограждений.
Чек-лист качества данных
- Камеры не сдвигались между первым и последним эпизодом
- Свет одинаковый: нет бликов, запись идёт при одном и том же освещении
- Кадры камер и положения суставов синхронны по времени, частота записи одна и та же
- В датасете только успешные эпизоды, начало и конец обрезаны одинаково
- Положение и ориентация предмета меняются от эпизода к эпизоду
- Движения оператора ровные, без долгих пауз и возвратов
- Захват и предмет видны хотя бы одной камере на всём эпизоде
- Демонстрации записаны одним способом решения или размечены, если способов несколько
- Часть эпизодов отложена для проверки и не участвует в обучении
- К датасету приложено описание: задача, стенд, версия ПО, кто и когда записывал
Ограничения, о которых стоит знать заранее
- Политика, обученная на одной сцене, плохо переносится: другой стол, свет, предмет или ракурс камеры снижают долю успешных попыток. Разнообразие закладывают в данные либо дообучают на новом месте
- Вычисления для обучения в поставку не входят. Обучение идёт на отдельной рабочей станции или сервере с GPU - их нужно предусмотреть в бюджете лаборатории
- Захват и устройство обучения для PiPER поставляются отдельно, камер в комплекте руки нет
- Перенос политики из симуляции на реального робота требует доводки: рандомизации параметров и проверок на железе
- VLA-модели - область исследований: устойчивость в незнакомой среде ограничена, а дообучение требует собственных данных
- Обученная политика не заменяет меры безопасности: нужны аварийная остановка под рукой оператора и регламент работы
Для закупки: документы, ТЗ и сроки
Для обоснования цены готовим коммерческое предложение с составом поставки; при поставке передаём договор, спецификацию, счёт, УПД, паспорт изделия и инструкцию на русском языке. В техническом задании стенд описывают функционально: число осей и нагрузка руки, режим ведущая-ведомая, интерфейс управления, поддержка ROS 2 и Python, число камер - через «не менее» и «не более», без товарного знака.
Сроки: складские позиции - 1-2 недели, под заказ - 6-10 недель с учётом логистики и таможни, Noetix BUMI - 4-8 недель. Гарантия производителя - 12 месяцев, сервис в Москве. Инженер настраивает робота под задачу и обучает команду.
Скачать шаблон ТЗ на учебного робота
Платформы для сбора данных и обучения
- AgileX COBOT Magic - Мобильный двурукий манипулятор для сбора данных и обучения ИИ (Mobile ALOHA) на базе AgileX Tracer. Цена от 6 390 000 ₽.
- AgileX PiPER - Лёгкий 6-осевой манипулятор для лабораторий embodied AI: нагрузка 1,5 кг, радиус 626 мм, управление по CAN, ROS 1/2 и Python. Цена от 460 000 ₽.
- Unitree H2 EDU - Полноразмерный гуманоид 180 см с 31 степенью свободы и бионической головой. Версия для разработки. Цена от 6 900 000 ₽.
- Noetix BUMI EDU Pro - Компактный гуманоид 94 см с NVIDIA Jetson Orin и открытым SDK для вузов и лабораторий. Цена от 790 000 ₽.
Вопросы и ответы
Сколько демонстраций нужно для одной задачи?
Точного числа заранее нет: оно зависит от сложности операции и разнообразия сцены. В публикациях счёт идёт на десятки и сотни эпизодов; практичнее собрать первую партию и проверить результат.
Можно ли собрать стенд телеоперации из двух рук PiPER?
Да. Режимы ведущей и ведомой руки есть в прошивке и SDK: оператор ведёт одну руку, вторая повторяет, данные суставов пишутся в датасет. Пара рук - от 920 000 ₽ по ценам каталога, захват и камеры отдельно.
Входит ли компьютер с GPU в поставку?
Нет. Рабочую станцию или сервер для обучения лаборатория закупает отдельно. Состав бортового вычислителя COBOT Magic уточняем при заказе.
Чем COBOT Magic отличается от пары PiPER?
Это готовый двурукий стенд: четыре руки, три камеры, мобильная база Tracer. Пара PiPER - одна ведущая и одна ведомая рука на столе, остальное собирает лаборатория.
Нужен ли программист, чтобы обучить робота?
Записывать демонстрации может оператор после тренировки. Настройка обучения, проверка политики и работа с ROS и Python требуют инженера.
Можно ли посмотреть робота до закупки?
Да, демонстрация проходит в шоуруме в Москве по записи или онлайн по видеосвязи.
Смотрите также
- Роботы с искусственным интеллектом
- Лаборатория робототехники и embodied AI для вуза
- Учебный робот-манипулятор: устройство, выбор и цены
- AgileX COBOT Magic и Mobile ALOHA: что это и чем отличаются
- Манипулятор для лаборатории embodied AI: AgileX PiPER и аналоги
- Шаблон ТЗ на закупку учебного робота по 44-ФЗ
+7 926 443-41-73 · info@100xbot.ru
Горчаков Григорий Григорьевич, индивидуальный предприниматель · ИНН 501306632267 · ОГРНИП 311504014600060 · 119234, г. Москва, Раменский бульвар, д. 1, кластер «Ломоносов». Оплата по счёту и договору.
Каталог · Решения · Блог · О компании · Доставка и оплата · Контакты · Политика обработки персональных данных · Согласие