Промышленные · AgileX
AgileX PiPER
Рука, на которой собирают данные для ИИ.
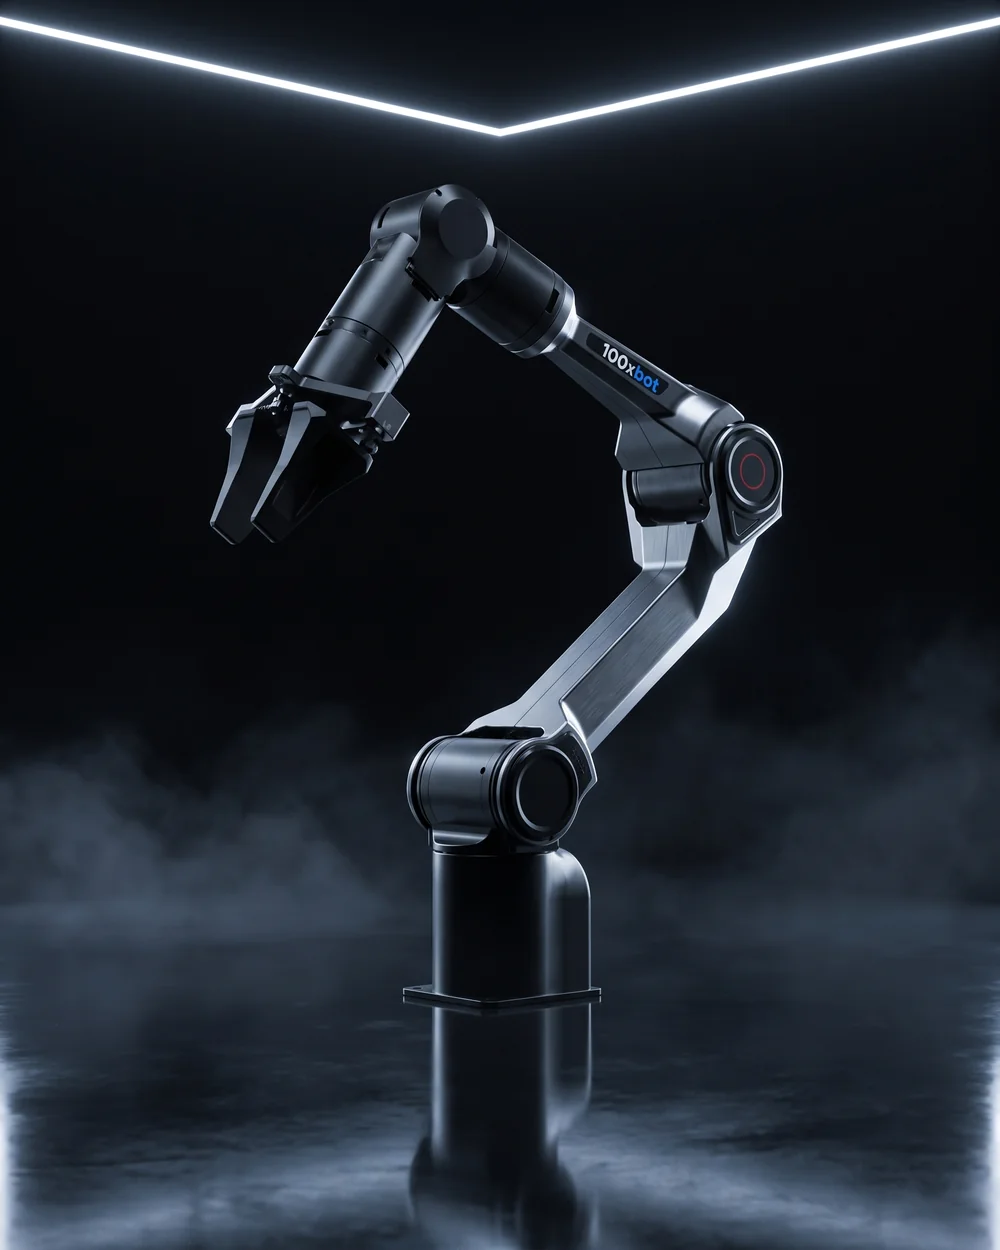
PiPER - 6-осевой манипулятор AgileX Robotics массой 4,2 кг. Та же рука стоит в двуруком стенде AgileX COBOT Magic: одну PiPER можно взять для настольных экспериментов, отработки кода и сбора демонстраций до перехода на полную платформу.
Характеристики
| Оси | 6 |
| Нагрузка | 1,5 кг |
| Радиус действия | 626 мм |
| Повторяемость | ±0,1 мм |
| Масса | 4,2 кг |
| Питание | DC 24 В, до 120 Вт (в среднем до 40 Вт) |
| Интерфейс | CAN, адаптер USB-CAN в комплекте |
| ПО | ROS 1 / ROS 2, Python SDK, модель URDF |
| Захват (опция) | двухпалый, раскрытие 0-70 мм, усилие до 50 Н |
| Рабочая температура | от -20 до +50 °C |
Возможности
Та же рука, что в COBOT Magic
AgileX указывает PiPER в составе COBOT Magic. Опыт и код, наработанные на одной руке, пригодятся при переходе на двурукий стенд.
Ведущая и ведомая рука
Режимы master/slave заложены в прошивку и SDK: пара PiPER работает как стенд телеоперации, одна рука повторяет движения другой.
Открытое ПО
Python SDK и пакеты ROS с моделью URDF, MoveIt и симуляцией в Gazebo. Обучение перетаскиванием с записью и воспроизведением траектории.
Что входит в поставку
- Манипулятор PiPER, 6 осей
- Модуль USB-CAN
- Блок питания
- Кабель питания и связи, кабель Micro-USB
- Крепёжные винты основания (4 шт.) и монтажный ключ
Работает сразу
- Управление через Python SDK и ROS
- Обучение перетаскиванием: запись и воспроизведение траектории
Требует разработки или доплаты
- Пара ведущая-ведомая рука для телеоперации и сбора датасетов
- Планирование движений в MoveIt и симуляция в Gazebo
- Захват и устройство обучения поставляются отдельно - состав уточняем при заказе
Цена, срок поставки и итоговая конфигурация - по запросу. Состав комплекта приведён по открытой документации производителя (страница PiPER у AgileX); перед отгрузкой подтверждаем письменно.
Применение
- Лаборатории embodied AI
- Университеты и кафедры робототехники
- Сбор данных для имитационного обучения
- Прототипирование манипуляционных задач
- Мобильные манипуляторы на базе AgileX
Вопросы и ответы
Как PiPER связан с COBOT Magic?
В составе COBOT Magic производитель указывает 6-осевые руки PiPER. Одна-две руки PiPER - способ начать эксперименты и отладить ПО на том же железе, что и в полной платформе.
Входит ли захват в комплект?
Нет, базовая поставка - рука, модуль USB-CAN, блок питания и кабели. Двухпалый захват (раскрытие 0-70 мм, до 50 Н) и устройство обучения заказываются отдельно.
Как подключить PiPER к компьютеру?
По CAN через адаптер USB-CAN из комплекта. Дальше - Python SDK или пакеты ROS; производитель тестирует SDK на Ubuntu.
Можно ли собрать стенд телеоперации из двух рук?
Да. В прошивке и SDK есть режимы ведущей и ведомой руки: оператор ведёт одну руку, вторая повторяет движение, данные суставов пишутся в датасет.
Другие модели
Статьи по теме
+7 925 995-49-15 · info@100xbot.ru