Как выбрать захват для робота: виды захватов и расчёт усилия
Блог 100xbot · 22.09.2026 · обновлено 05.10.2026 · редакция 100xbot
Шесть типов захватов в одной таблице, десять вопросов для выбора и расчёт: удержит ли двухпалый захват манипулятора PiPER предмет массой 0,5 кг.
Статья для инженеров лабораторий, преподавателей и тех, кто готовит техническое задание на манипулятор. Захват подбирают не под робота, а под предмет: его массу, форму, материал и то, как он лежит перед взятием. Ниже - типы захватных устройств с ограничениями, вопросы, на которые нужно ответить до заказа, и проверка усилия по формуле трения. Примеры привязаны к каталогу: двухпалый захват для AgileX PiPER, руки платформы AgileX COBOT Magic и многопалые кисти гуманоида AgiBot A3 Ultra EDU. Вакуумные и магнитные захваты описаны для полноты картины - в каталоге их нет.
Виды захватов: принцип, что берёт, ограничения
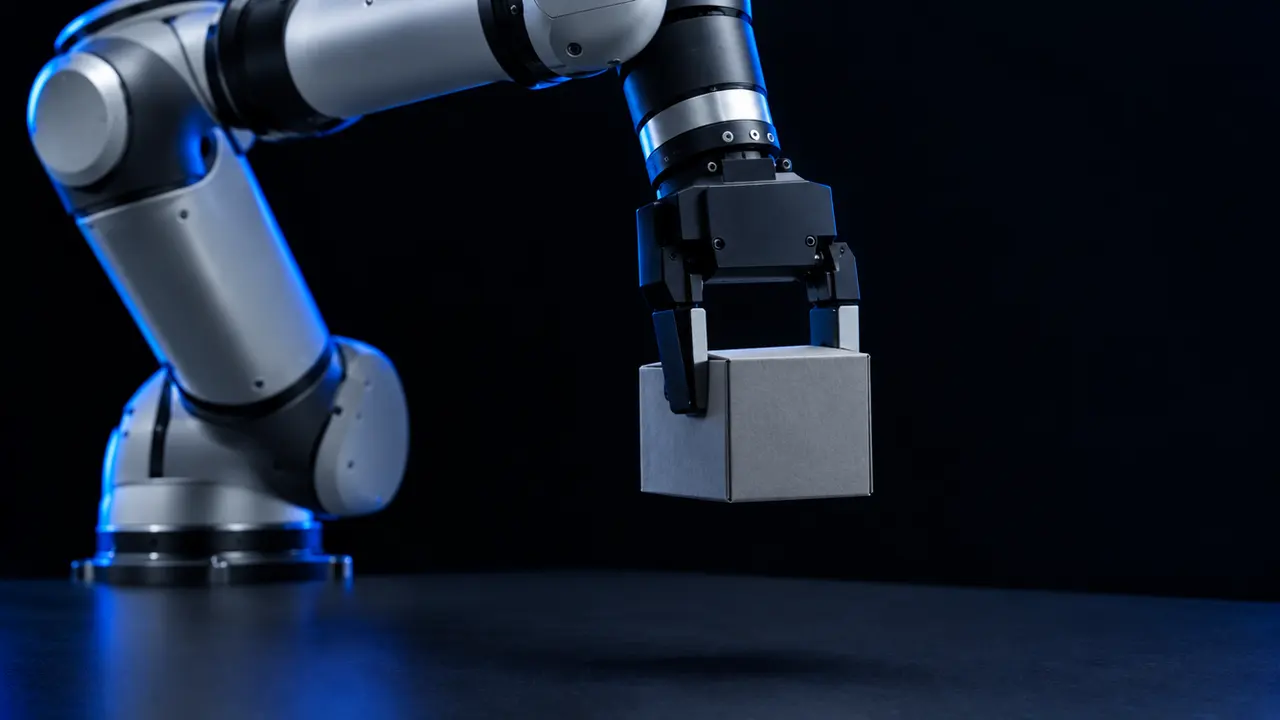
Для учебной и исследовательской манипуляции чаще всего достаточно двухпалого параллельного захвата: он прост в управлении, его легко описать в симуляторе, на таких захватах построены стенды телеоперации по схеме ALOHA.
| Тип | Принцип | Что берёт | Ограничения |
|---|---|---|---|
| Двухпалый параллельный | Два пальца сходятся параллельно, предмет держит трение или форма губок | Коробки, бруски, цилиндры, инструмент в пределах раскрытия | Нужны две доступные противоположные грани; тонкое и плоское со стола берёт плохо |
| Трёхпалый, адаптивный | Три пальца центрируют предмет или подстраиваются под форму | Цилиндры, диски, шары, предметы неправильной формы | Крупнее и тяжелее двухпалого, сложнее в управлении |
| Вакуумный | Присоска и разрежение прижимают предмет | Гладкие плоские поверхности: короба, листы, стекло, пластик | Не держит пористое, неровное, пыльное; нужен источник вакуума |
| Магнитный | Постоянный магнит или электромагнит | Стальные заготовки и листы | Только ферромагнитные материалы; притягивает стружку |
| Мягкий | Эластичные пальцы обхватывают предмет | Хрупкие и нежёсткие предметы разной формы | Небольшая нагрузка, невысокая точность положения предмета |
| Многопалая кисть | Несколько пальцев с отдельными приводами, как у руки человека | Бытовые предметы и инструмент, перехват в руке | Высокая цена, сложное управление, навыки требуют разработки |
Чек-лист выбора: десять вопросов до заказа
- Какова масса и габариты предмета - по наибольшему из всей номенклатуры, а не по одному образцу?
- Материал и поверхность: гладкая, пористая, скользкая, влажная, ферромагнитная?
- Какое усилие сжатия предмет выдерживает без повреждения?
- Какое раскрытие нужно: ширина предмета плюс запас на неточность подвода?
- Как предмет лежит перед взятием: отдельно, вплотную к соседним, в ячейке, навалом? Пройдут ли пальцы?
- Какой нужен цикл: сколько взятий в минуту, как быстро захват открывается и закрывается?
- Интерфейс: как захват крепится к фланцу и чем управляется; есть ли поддержка в SDK, ROS и модель для симулятора?
- Питание: хватит ли питания руки или нужен сжатый воздух, вакуум, отдельный блок?
- Сколько весит сам захват и сколько остаётся на предмет в бюджете нагрузки руки?
- Нужна ли обратная связь: положение пальцев, усилие, подтверждение, что предмет взят?
Расчёт: удержит ли двухпалый захват предмет
Двухпалый захват держит предмет трением. Чтобы предмет не выскользнул при вертикальном удержании, усилие сжатия должно быть не меньше: F ≥ m × g × k / (μ × n). Здесь m - масса предмета, g = 9,81 м/с², k - коэффициент запаса на ускорения и неточности, μ - коэффициент трения губок о предмет, n - число контактных поверхностей.
Пример: захват PiPER с усилием до 50 Н по каталогу и предмет массой 0,5 кг. Принимаем μ = 0,5, n = 2, k = 2.
- Вес предмета: m × g = 0,5 × 9,81 = 4,905 Н
- С запасом: 4,905 × 2 = 9,81 Н
- Знаменатель: μ × n = 0,5 × 2 = 1
- Требуемое усилие: F ≥ 9,81 / 1 = 9,81 Н, округляем до 10 Н
- Сравнение: 10 Н меньше 50 Н - резерв по усилию примерно пятикратный
Как читать результат расчёта
Если поверхность скользкая и μ = 0,2, требуемое усилие вырастет до 9,81 / (0,2 × 2) = 24,5 Н - захват по-прежнему справляется. Это оценка, а не гарантия: коэффициент трения зависит от материала губок, чистоты поверхности и формы предмета, а при резких разгонах руки нагрузка на контакт выше. Значение k = 2 взято для примера; для быстрых движений его увеличивают.
Второе ограничение - нагрузка руки. У PiPER она составляет 1,5 кг, и в неё входит масса самого захвата. По трению 50 Н удержали бы и более тяжёлый предмет, но предел задаёт не захват, а манипулятор. Массу захвата берите из документации производителя и вычитайте из 1,5 кг - остаток и есть допустимая масса предмета.
Двухпалый захват для AgileX PiPER: что в каталоге
В базовую поставку PiPER захват не входит: в комплекте рука, модуль USB-CAN, блок питания, кабели и крепёж. Захват и устройство обучения заказываются отдельно, состав уточняем при заказе. Раскрытие 0-70 мм означает, что в месте хвата предмет должен быть уже 70 мм с запасом на подвод: брусок шириной 50 мм проходит, коробка шириной 90 мм - нет.
| Параметр | Значение |
|---|---|
| Тип захвата | Двухпалый, опция к манипулятору |
| Раскрытие | 0-70 мм |
| Усилие | до 50 Н |
| Нагрузка руки | 1,5 кг с учётом массы захвата |
| Радиус действия руки | 626 мм |
| Повторяемость руки | ±0,1 мм |
| Цена руки | от 460 000 ₽, захват - отдельная строка спецификации |
Захватные устройства в моделях каталога
У COBOT Magic на запястьях стоят камеры: они видят зону хвата вблизи, и эти кадры входят в данные для имитационного обучения. Оснащение рук захватами подтверждаем при заказе. Ориентир бюджета на рабочее место с одной рукой - от 460 000 ₽ за PiPER плюс захват, без доставки и обучения.
| Модель | Чем берёт | Нагрузка | Цена от |
|---|---|---|---|
| AgileX PiPER | Двухпалый захват, опция: 0-70 мм, до 50 Н | 1,5 кг | от 460 000 ₽ |
| AgileX COBOT Magic | Две ведомые руки PiPER, камеры на запястьях | 1,5 кг на руку | от 6 390 000 ₽ |
| AgiBot A3 Ultra EDU | Кисти до 20 степеней свободы с тактильной чувствительностью | до 5 кг на руку | от 8 900 000 ₽ |
Кисти гуманоидов: когда нужны пальцы
Многопалая кисть нужна, когда задача требует человеческого хвата: взять инструмент за рукоятку, перехватить предмет, работать с тем, что сделано под руку человека. У AgiBot A3 Ultra EDU по каталогу кисти до 20 степеней свободы с тактильной чувствительностью и нагрузка до 5 кг на руку; производитель описывает диапазон от листа бумаги до 5 кг.
Цена этой гибкости - управление. Производитель прямо предупреждает, что сценарии из демонстрационных роликов не включены по умолчанию: хват под вашу задачу - это программирование, интеграция моделей и проверка. Для первых курсов по манипуляции и для сбора датасетов двухпалый захват практичнее.
Чего нет в каталоге и что требует разработки
Вакуумных и магнитных захватов в каталоге нет. Для цеховых задач - укладка коробов, перенос листа, загрузка заготовок - мы подбираем их в составе проекта, под конкретную деталь. Формула трения к ним не применима: у присоски удерживающая сила определяется площадью и разрежением, у магнита - материалом и толщиной детали.
- Без захвата PiPER выполняет перемещения и обучение перетаскиванием, но предметы не берёт
- Хват по камере - распознать предмет и подвести пальцы - требует разработки: камеры и алгоритма в комплекте руки нет
- Сменные губки под конкретный предмет обычно изготавливают отдельно, например печатью на 3D-принтере
- Навыки многопалой кисти под прикладную задачу - собственная разработка на платформе
Для закупки: как описать захват в ТЗ, документы и сроки
В техническом задании захват описывают характеристиками: тип привода, число пальцев, раскрытие и усилие сжатия «не менее», наличие в комплекте поставки. Последнее важно: если написать только «манипулятор», захват в поставку не попадёт. В нашем шаблоне ТЗ для этого есть строка о захватном устройстве.
Для обоснования цены готовим коммерческое предложение, где рука и захват указаны отдельными строками; при поставке передаём договор, спецификацию, счёт, УПД, паспорт и инструкцию на русском языке. Сроки: складские позиции - 1-2 недели, под заказ - 6-10 недель, AgiBot A3 - 8-12 недель; точный срок - в договоре. Гарантия производителя - 12 месяцев, сервис в Москве.
Открыть шаблон ТЗ с требованиями к манипулятору
Манипуляторы и платформы с захватами
- AgileX PiPER - Лёгкий 6-осевой манипулятор для лабораторий embodied AI: нагрузка 1,5 кг, радиус 626 мм, управление по CAN, ROS 1/2 и Python. Цена от 460 000 ₽.
- AgileX COBOT Magic - Мобильный двурукий манипулятор для сбора данных и обучения ИИ (Mobile ALOHA) на базе AgileX Tracer. Цена от 6 390 000 ₽.
- AgiBot A3 Ultra EDU - Сервисный гуманоид 174 см с 51 степенью свободы, 8 часами работы и вычислителем 700 TOPS. Цена от 8 900 000 ₽.
Вопросы и ответы
Входит ли захват в комплект PiPER?
Нет. Базовая поставка - рука, модуль USB-CAN, блок питания и кабели. Двухпалый захват с раскрытием 0-70 мм и усилием до 50 Н заказывается отдельно.
Какой предмет удержит захват PiPER?
По оценке трения при μ = 0,5 и запасе 2 для предмета 0,5 кг нужно около 10 Н из доступных 50 Н. Предел задаёт нагрузка руки: 1,5 кг вместе с захватом.
Есть ли в каталоге вакуумные и магнитные захваты?
Нет. Для цеховых задач подбираем их в составе проекта под конкретную деталь.
Двухпалый захват или многопалая кисть для лаборатории?
Для курсов по манипуляции и сбора датасетов практичнее двухпалый: проще управление и симуляция. Кисть нужна для исследований ловкого хвата и требует собственной разработки.
Как узнать коэффициент трения?
Надёжнее измерить: зажать предмет с известным усилием и найти нагрузку, при которой он начинает скользить. Справочные значения дают только порядок величины, поэтому в расчёт закладывают запас.
Как описать захват в ТЗ по 44-ФЗ?
Через характеристики без товарного знака: число пальцев, раскрытие и усилие «не менее», наличие в комплекте. Документацию перед публикацией проверяет контрактная служба заказчика.
Смотрите также
- Учебный робот-манипулятор: устройство, выбор и цены
- Коботы: коллаборативные роботы-манипуляторы для лабораторий и обучения
- Лаборатория робототехники и embodied AI для вуза
- Манипулятор для лаборатории embodied AI: AgileX PiPER и аналоги
- Степени подвижности робота-манипулятора: верные утверждения, звенья и расчёт
- AgileX COBOT Magic и Mobile ALOHA: что это и чем отличаются
+7 926 443-41-73 · info@100xbot.ru
Горчаков Григорий Григорьевич, индивидуальный предприниматель · ИНН 501306632267 · ОГРНИП 311504014600060 · 119234, г. Москва, Раменский бульвар, д. 1, кластер «Ломоносов». Оплата по счёту и договору.
Каталог · Решения · Блог · О компании · Доставка и оплата · Контакты · Политика обработки персональных данных · Согласие